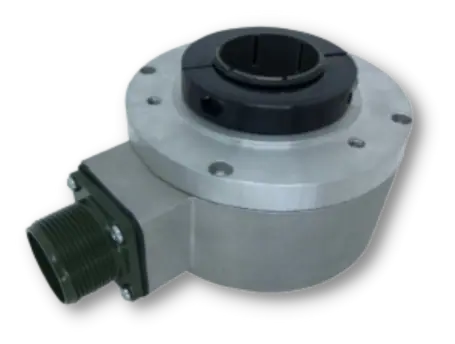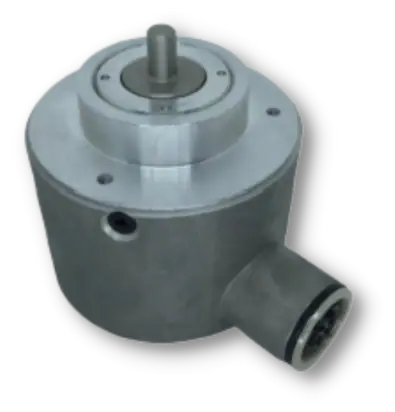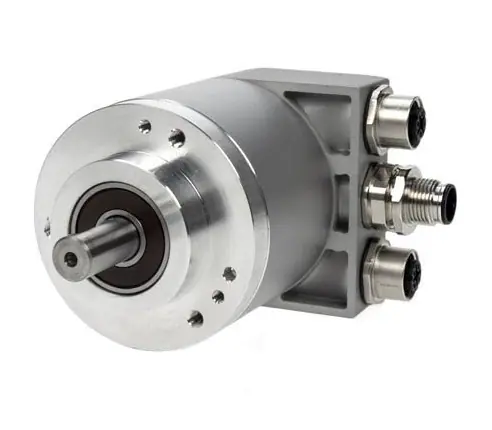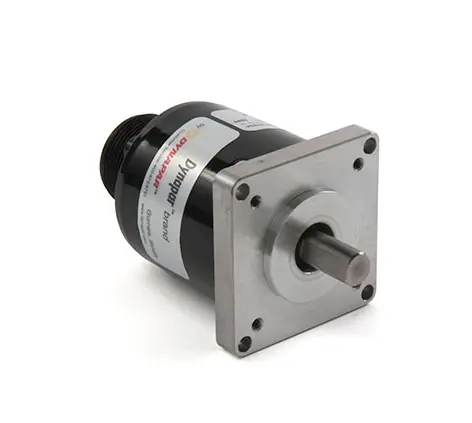


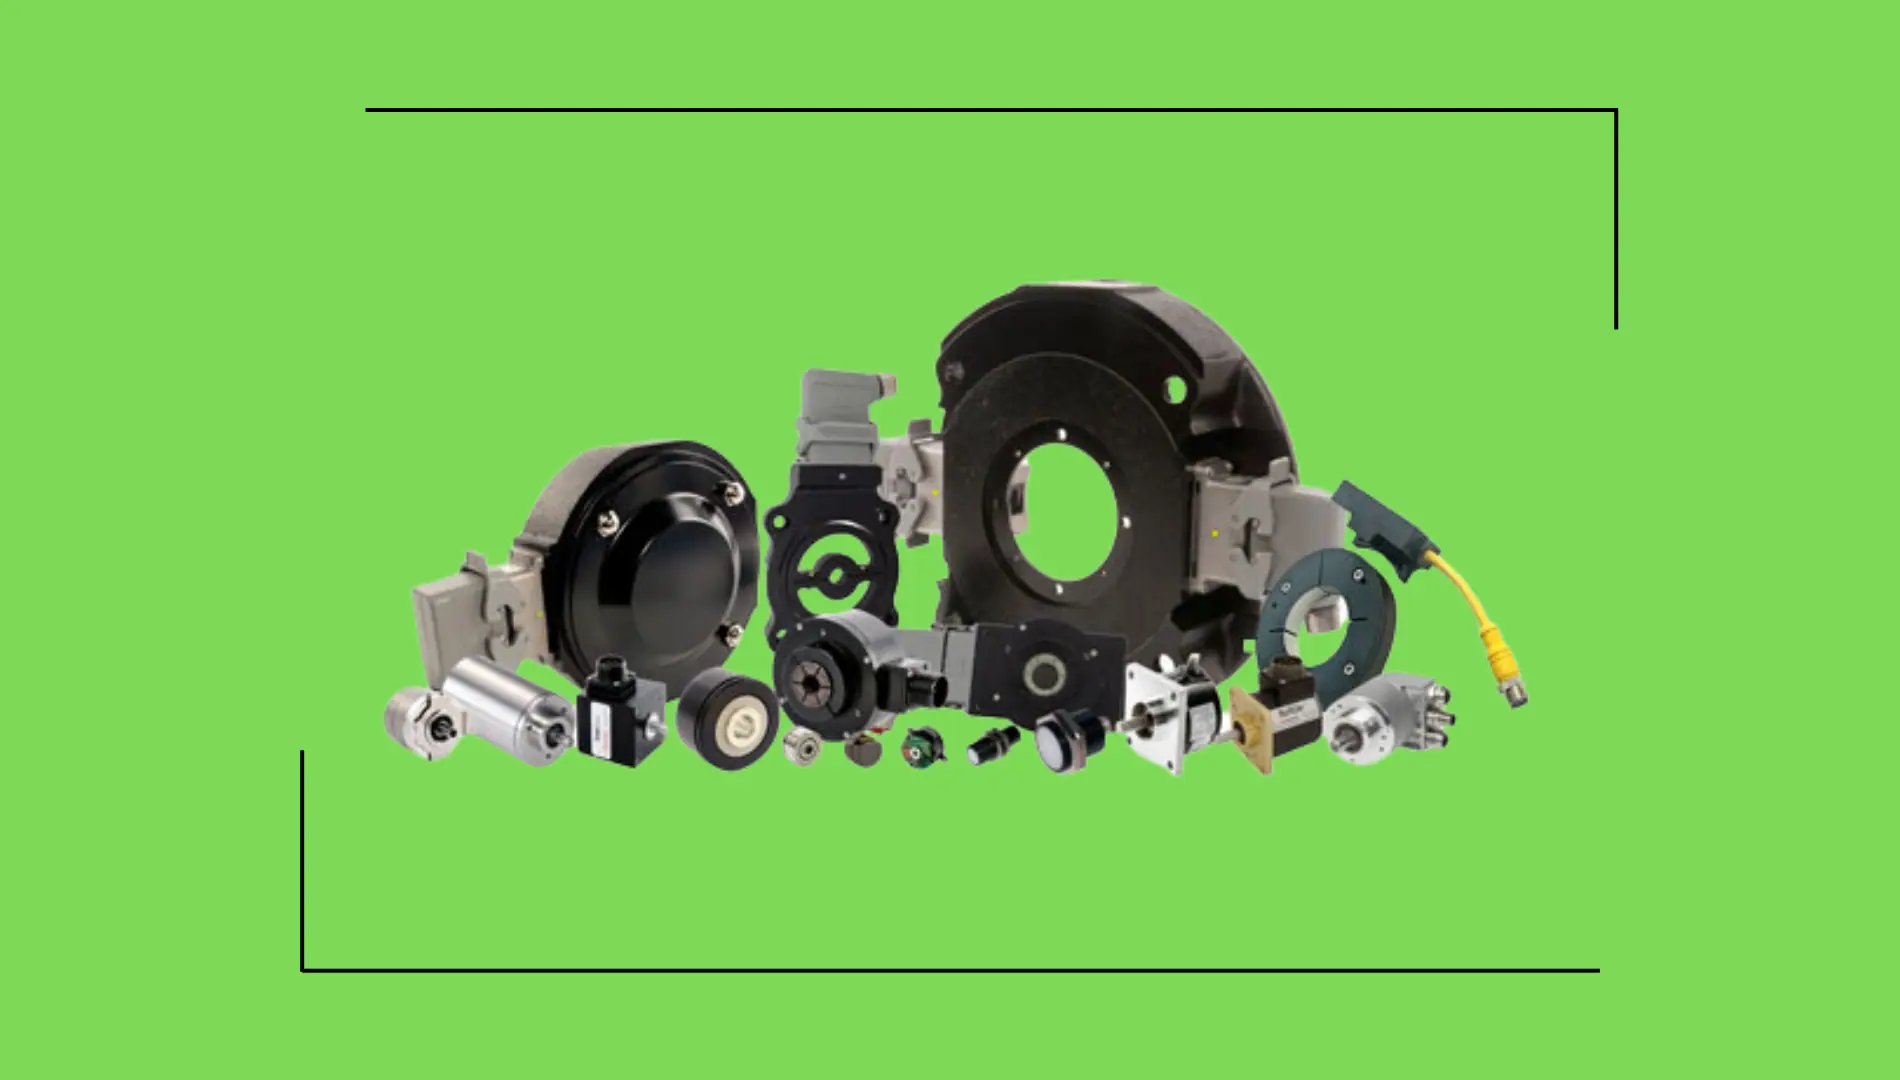
Encoder é o sensor que transforma o giro de um eixo em sinal elétrico para o controle da máquina: pulsos, no encoder incremental, ou um código de posição, no absoluto. Com esse sinal, o CLP, o inversor ou o contador calculam velocidade, sentido de giro, ângulo e posição. Na indústria, o encoder fica na traseira do motor, na ponta de um rolo, numa roda de medição ou no tambor de um guincho. Este guia explica como ele funciona, os tipos, as classes e como escolher.

O que é um encoder industrial?
É um transdutor rotativo: lê o movimento de um eixo e entrega esse movimento como sinal elétrico. O nome em inglês é rotary encoder, e na fábrica ele aparece também como gerador de pulsos, tacômetro digital ou pelo nome de uma série antiga, como Rotopulser. Todos falam do mesmo equipamento. Nas buscas, ele aparece ainda como "enconder" ou "encolder".
Este guia trata do encoder industrial, o sensor de máquina. A mesma palavra é usada para software de vídeo, para o sensor do motor de portão e para os módulos de hobby; nada disso é assunto aqui.
O encoder responde a quatro perguntas do controle:
- Quanto o eixo girou? Pela contagem de pulsos ou pelo código de posição.
- Em que sentido? Pela defasagem entre dois canais.
- Com que velocidade? Pela frequência dos pulsos.
- Onde está? Pelo valor absoluto ou pela contagem a partir de uma referência.
Quem procura pelo nome do sensor genérico encontra a página do encoder rotativo; quem procura pelo apelido de chão de fábrica, a do gerador de pulsos.
Como funciona um encoder?
Todo encoder tem três partes: algo que gira com o eixo, um sensor que lê esse movimento e uma eletrônica que transforma a leitura em sinal.
- Óptico: um disco com janelas gira entre uma fonte de luz e um fotodetector. Cada janela que passa vira um pulso, ou, no absoluto, um trecho do código. É a tecnologia do B58N, do HS35R e do AC58. Veja encoder óptico.
- Magnético: um ímã ou uma roda com polos passa diante de um sensor magnético. A linha NorthStar usa sensor magnetorresistivo, que a fábrica descreve como resistente a poeira, sujeira, óleo e água. Veja encoder magnético.
A escolha entre os dois é pelo ambiente; o comparativo está em óptico ou magnético.
Incremental, absoluto, senoidal ou resolver: o que cada um entrega?
A diferença está no que sai pelo cabo. É ela que decide o que acontece quando a energia cai e quem consegue ler o sinal.
| Tipo | O que entrega | Ao ligar a máquina | Quando usar | Guia |
|---|---|---|---|---|
| Incremental | Pulsos em dois canais (A e B) e um pulso por volta (Z) | Não sabe onde está; busca a referência | Velocidade de motor, contagem de comprimento, posição com referência | encoder incremental |
| Absoluto | Um código diferente para cada posição, por SSI, BiSS, rede ou 4 a 20 mA | Já informa a posição | Posição que não pode se perder; eixo que gira com a máquina desligada | encoder absoluto |
| Senoidal | Seno e cosseno analógicos, de 1 Vpp no S21 | Como o incremental | Servo e baixa rotação, com o drive interpolando o sinal | encoder senoidal |
| Resolver | Sinais analógicos de um transdutor eletromagnético, sem eletrônica embarcada | Informa o ângulo na volta | Calor, choque e sujeira extremos; a Dynapar cita resolvers indutivos até 220 °C | resolver |
A dúvida mais comum, incremental ou absoluto, tem página própria, com veredito por máquina: encoder absoluto e incremental: as diferenças. Encoder ou resolver está em encoder ou resolver. A tabela completa de tipos de encoder, com os modelos da Alpes, está na página de encoders.
Eixo sólido, vazado, semi-vazado ou sem rolamento: como o encoder se monta?
A forma de montar é o que mais separa uma família da outra, e cada uma existe por um motivo:
| Montagem | Como é | Por que existe | Exemplos |
|---|---|---|---|
| Eixo sólido | O eixo do encoder se liga ao eixo da máquina por um acoplamento | O acoplamento isola o encoder de choque, vibração e corrente, e absorve o batimento do eixo | B58N, H20, HD25, RI58 |
| Eixo vazado | O eixo do motor atravessa o encoder; um braço de torque impede que a carcaça gire | Dispensa acoplamento, suporte e adaptador de flange; o braço deixa o encoder acompanhar o batimento do eixo sem forçar os rolamentos | HS35N, HS35R |
| Semi-vazado (hubshaft) | O eixo do motor entra só até a metade do encoder | Economiza espaço quando a ponta de eixo é curta | HSD25, B58N (código D com eixo G) |
| Sem rolamento | Sensor e roda magnética montados separados no motor | A Dynapar atribui a falha de encoder, com mais frequência, a rolamento ruim; sem rolamento, essa causa some | RIM Tach RT8 e RT1 |
O braço de torque e o acoplamento decidem a vida do rolamento: a fábrica alerta que braço rígido demais também danifica o encoder. O guia de encoder de eixo vazado aprofunda a montagem.
Light duty, industrial, heavy duty ou servo: qual classe a máquina pede?
A Dynapar divide os encoders em quatro classes, pelo ambiente em que vão trabalhar. A classe evita os dois erros de compra: o encoder fraco que quebra em meses e o encoder pesado demais para uma máquina limpa.
| Classe | Ambiente | Na linha |
|---|---|---|
| Light duty | Escritório, laboratório, equipamento médico | Miniaturas, como as séries E da Dynapar |
| Industrial | A classe mais comum: poeira, umidade, choque e temperatura moderados | B58N (100 G, IP67), HS35N (50 G, IP65), RI58 |
| Heavy duty | O mais agressivo: papel, aço, mineração, alimentos com lavagem | HS35R (400 G, IP67), HD20 e HD25 (inox opcional, lavagem), HSD25, RIM Tach |
| Servo | Dentro da carcaça do servomotor: pouco espaço, vedação menor, temperatura e vibração | AD37, AD36 e a linha ACURO da Hengstler |
A própria fábrica avisa que o heavy duty ocupa mais espaço, custa mais e "pode ser exagero" se o ambiente não for de fato brutal. As famílias robustas estão em encoder heavy duty.
Que sinal o encoder entrega, e quem lê?
O sinal precisa casar com a entrada do equipamento que vai lê-lo:
- Incremental: TTL de 5 V, HTL de 5 a 26 V (push-pull), coletor aberto ou line driver diferencial. Lê em entrada rápida de CLP, em contador ou no módulo de encoder do inversor.
- Absoluto: SSI, BiSS, CANopen, PROFIBUS, PROFINET, EtherCAT, EtherNet/IP, paralelo ou 4 a 20 mA. Lê na interface ou na rede do CLP.
- Senoidal: seno e cosseno, em drive que aceita esse sinal.
No incremental, a frequência do sinal sobe com a resolução e com a rotação: frequência por canal = PPR × rpm ÷ 60. Um encoder de 1.024 PPR a 1.750 rpm gera cerca de 29,9 kHz por canal (cálculo). Se a frequência passar do limite do encoder ou da entrada, o controle perde pulsos. Veja o cálculo de frequência do encoder e o guia de circuito de saída, com o comprimento de cabo por tipo de saída.
Como escolher um encoder?
A escolha segue as perguntas nesta ordem. Cada resposta corta metade das opções.
- O que medir: velocidade, comprimento, ângulo ou posição?
- A posição precisa sobreviver a uma queda de energia? Se sim, absoluto. Se o eixo gira com a máquina desligada, absoluto multivoltas.
- Quanta resolução: PPR no incremental, bits por volta no absoluto. Confira a frequência resultante.
- Como montar: eixo sólido com acoplamento, eixo vazado com braço de torque, semi-vazado ou sem rolamento; diâmetro do eixo e flange.
- Em que ambiente: a classe, a faixa de temperatura (o B58N trabalha de 0 a 100 °C; o HS35R vai a −40 °C), o grau de proteção, o choque e a lavagem.
- Que sinal a entrada aceita: tensão, tipo de saída, interface ou rede.
- Como conectar: cabo ou conector, comprimento e posição da saída.
O checklist de especificação transforma essas respostas numa mensagem pronta para o pedido. Se já existe um encoder na máquina, a plaqueta resolve quase tudo: veja como substituir um encoder ou a tabela do código de pedido na ficha do B58N.
A biblioteca de encoders da Alpes
Cada assunto tem uma página própria. Este guia é o índice.
Fundamentos
- Encoder incremental: sinais, PPR, saídas e ligação.
- Encoder de quadratura: A, B, ×1, ×2, ×4 e o canal Z.
- Encoder absoluto: bits, código Gray e interfaces.
- Monovolta ou multivoltas.
- Incremental ou absoluto.
- Encoder óptico, encoder magnético e óptico ou magnético.
- Encoder senoidal e resolver.
- Resolução, precisão e repetibilidade.
- Glossário de encoders, com o termo em inglês ao lado.
As portas da Central de encoders
- Por que cada encoder existe: o mapa das famílias Dynapar, NorthStar e Hengstler.
- Aplicações: encoders por aplicação, como o encoder para elevador.
- Diagnóstico: a central de diagnóstico e o teste de encoder.
- Troca por modelo: mande a foto da plaqueta.
- Ferramentas: cálculo de frequência, checklist de especificação.
- Projeto especial: quando o catálogo não resolve, a engenharia de aplicação.
O que a Alpes tem para isso
- B58N Dynapar: incremental de 58 mm configurável, de 1 a 10.000 PPR, fabricado no Brasil, com Produção Turbo sob consulta.
- HS35R Dynapar: incremental de eixo vazado heavy duty, 400 G, IP67 e furo isolado.
- AC58 Hengstler e AI25 Dynapar: absolutos de 58 mm para as interfaces e redes industriais.
- Resolver R56: para onde a eletrônica do encoder não aguenta.
Quando não usar: o B58N não serve abaixo de 0 °C. Encoder comum não entra em área classificada: veja o guia educativo de encoder à prova de explosão (a certificação para uso no Brasil, pelo Inmetro, é sob consulta à fábrica). Em robô e servomotor de marca, encoder e protocolo costumam ser próprios do fabricante: confira a plaqueta e o drive antes de trocar.
Próximo passo
Já sabe o tipo e a montagem? Monte a especificação com o checklist de especificação de encoder. Ele lista o que o pedido costuma esquecer e já sai como mensagem.
Fale com o técnico da Alpes
Diga o que quer medir, a máquina, o eixo e o equipamento que vai ler o sinal, ou mande a foto da plaqueta do encoder atual. Pelo WhatsApp (41) 98440-4804 ou pelo formulário, o técnico indica o tipo, a família e o código.
A Alpes Automação, em Curitiba (PR), é distribuidora autorizada Dynapar e Hengstler, marcas do grupo Ralliant ("Hengstler Dynapar"), e consta da lista oficial de distribuidores da Dynapar Brasil.
Fontes: Dynapar, "Encoder Basics" (classes de encoder) e FAQ de montagem, acoplamento, braço de torque, hubshaft e encoder sem rolamento; datasheets Dynapar do B58N (PT) e do HS35R (BR); páginas da NorthStar (RIM Tach) e dos resolvers Dynapar; datasheet do S21 Hengstler.